


ダイの精度のための制御ロジックと実用的なパス{-高{-速度シナリオの切断機器
自己のアプリケーションシナリオの継続的な拡張により、高速と改良(食品および飲料業界での600本のボトル/分のラベル速度など、±0.05mm以内で制御される正確な要件など、{3}のバランスが{3}}の速度と精度の速度が)coreの速度が発生します。速度の上昇、材料特性の微妙な変動、およびツール摩耗の累積効果によって引き起こされる慣性影響は、ダイ-の削減精度と不十分なダイ-削減精度に直接影響し、標識速度の改善を制限します。次に、著者は、4つの次元からの高-速度シナリオのダイの制御ロジックと実用的なパスを検討します:DIE {-切断機器の精度、ツールの精度、材料精度、超高速ラベル付けプロセス要件。
この記事では、最初に最初の次元を見てみましょう:ダイの精度-切断装置。その制御ロジックと実用的なパスは何ですか?
01
給餌システムの動的同期
給餌速度とダイの間の同期誤差-切断速度は、-速度偏差-速度-速度-切断中のダイ-切断精度偏差の主なソースです。ダイ-切断速度が60メートル/分/分から200メートル/分に増加すると、材料の摂食遅延または前進は、非線形成長を示します-これは、-速度の速度(BOPPフィルム表面の標識速度の速度速度)の下での速度速度速度の速度速度の下での速度の下での速度の下での速度の伸長によるものです。
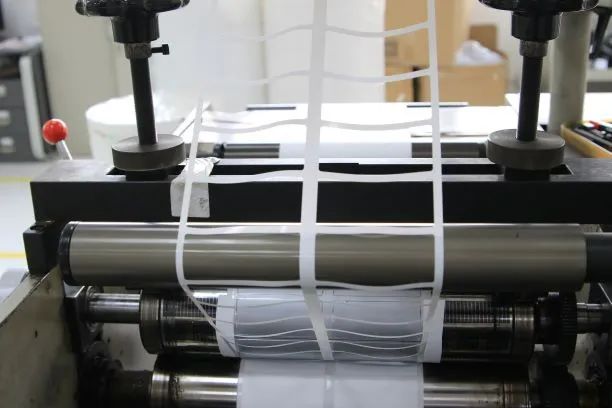
現在、業界の主流のソリューションは、「サーボモーター+精密ボールスクリュー」の給餌構造を採用することです。つまり、サーボモーターの16ビットエンコーダーは0.001mmレベルの位置フィードバックを達成できます。 10kHzのサンプリング周波数を持つ張力センサーと組み合わせることで、リアルタイムの速度の変化によって引き起こされる材料の伸縮量を補償できます。給餌ローラーの表面は、微小凸パターン(粗さRAは1.6μm)を形成するようにレーザー刻まれているため、材料とともに摩擦を増加させ、±0.01mm以内のスリップ量を制御できます。
実用的なアプリケーションのケースは、この最適化の後、毎分200メートルの高速での給餌位置誤差を±0.08mmから±0.03mmに減らすことができることを示しています。
02
ダイの剛性と動的バランス{-切断ユニット
ダイ-切断ローラーが高速で回転すると(1分あたり2000回以上)、遠心力が生成されます。同心性の偏差が0.01mmを超えると、切断軌道のradial骨の変動は±0.05mmに達することがあります。したがって、機器は、トリプル設計を通じて安定性を確保する必要があります。
第一に、ダイ-切断ローラーは、45#クエンチドスチールと強化された鋼で作られており、全体として鍛造され、精密な研削で0.003mm以下の丸さエラーを確保します。
2番目のオプションは、角度接触ボールベアリングを使用することです。これは、力を事前に締め、0.003mm以内のシャフトシステムの放射状のランアウトを制御することでクリアランスを排除します。
3番目は、動的バランスをG0.4レベル(国際標準)に調整し、高-速度回転中の残留不均衡が0.5g.mm以下であることを保証し、振動によって引き起こされる不安定なブレード接触を回避することです。
03
閉じた-ループ位置決めのリアルタイム補正
高-速度-切断プロセス、材料の熱膨張と収縮などのランダムエラー、機械的振動など。実際の-時間の検出と調整を通じてオフセットする必要があります。
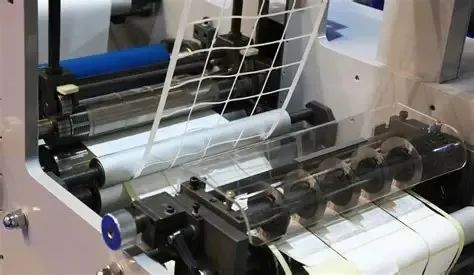
現在、主流のデバイスは、ラベルの端で0.1mmのコントラストを認識できる650nmの波長レーザーを使用して、主にレーザーポジショニングシステムを統合しています。 High -速度画像処理チップ(応答時間が3ms以下)と組み合わされて、DIE -切断フェーズはPIDアルゴリズムを介して動的に修正されます。 1分あたり180メートルの速度で、システムは±0.03mm以内の印刷エラーを制御し、精密ラベルの生産要件を満たすことができます。